PROJECT 05 · 进行中
机械臂运动规划 — RRT* 无碰撞路径
这块分两层:下面先是一个可交互的工作空间演示——把物体当成平面里的一个点, 点"开始规划"看随机树生长、rewire、收敛到无碰撞路径,用来直观理解 RRT*; 再往下是我用 Python 实现的真·多连杆机械臂规划——在关节(构型)空间里做 RRT*, 带正运动学和连杆碰撞检测。这正好落在我学过的理论力学和最优化两块知识的交叉点上。
迭代 0 · 节点 1 · 就绪
真·机械臂规划 · 关节空间 RRT*(Python 实现)
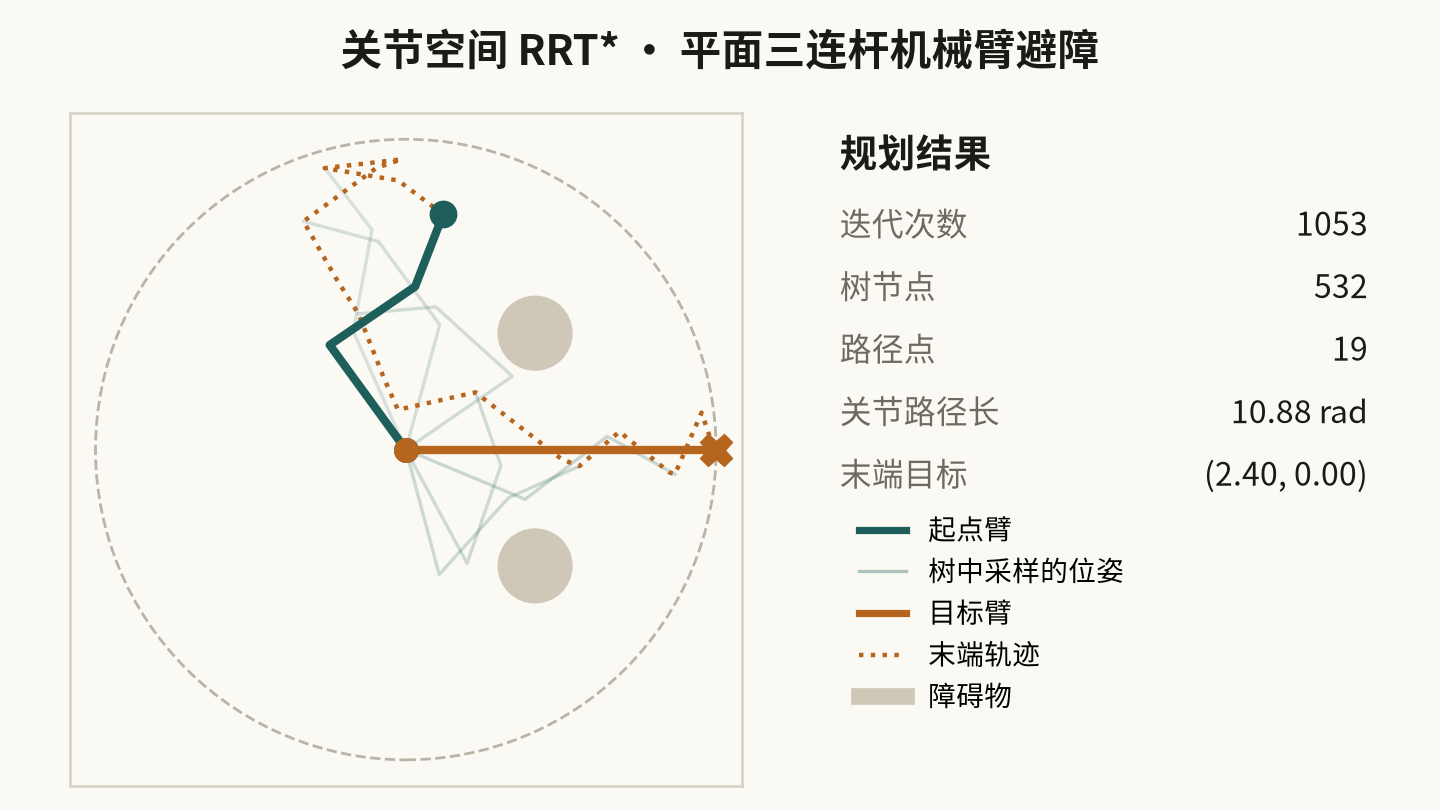
↑ 三连杆平面臂、两个圆形障碍。绿色=起始构型,红色=目标构型,淡色=沿途位姿,橙色虚线=末端轨迹。难点在于:障碍在工作空间里,而规划在关节(构型)空间里做——靠正运动学(FK)把两者连起来,边校验时沿关节插值、逐个做连杆碰撞检测。约 532 个树节点规划出一条无碰撞的关节轨迹。
为什么做这个
具身智能的"大脑侧"不只是学习算法,也包括规划——在给定的障碍空间里, 机器人要决定"怎么从 A 到 B"。RRT* 是采样式规划的经典算法, 相比 RRT 它通过 rewire(重连)保证路径代价单调递减,最终收敛到最优。
我在土木阶段学过理论力学(运动学、雅可比、奇异位形), 在大数据专业学运筹学与最优化(梯度下降、约束优化)。 运动规划正好落在这两块的交叉点上,是我愿意踏实投入的一个方向。
技术栈
PythonNumPyRRT*MPC
Collision DetectionJS Canvas
代码结构
# arm-planning/
rrt_star.py # 点质量入门:2D 工作空间 RRT*
arm_planner.py # 真·机械臂:FK + 连杆碰撞 + 关节空间 RRT*
reports/ # 规划结果图 + 指标