从纸面走向代码。
大一土木(理论力学 / 工程制图),大二转入大数据管理与应用。 我相信智能的本体在算法与数据——所以从数学物理出发, 一步一步把每样东西亲手写进代码里。
用一套自己维护的 Obsidian 知识库记录每一门课、每一段代码;诚实标注每件事的真实位置——自己做的、跑通的,还是仅 clone 观摩的。
为什么是具身智能。
"硬件已经是相当成熟的商品。
真正还在拉开差距的,是大脑——让机器在物理世界里学习、决策、泛化的算法与数据。"
跨学科的底子
理论力学 → 机器人动力学;运筹与最优化 → 运动规划(MPC)。转方向后能直接复用的底子。
身体侧仍是短板
机器人学与控制自评仍低,强化学习刚入门。这是接下来两年重点补的——先在 MuJoCo / Isaac 仿真里跑通。
先仿真,后实物
一套机械臂硬件几百元起步。在进组之前,仿真控制是成本最低、也最能暴露算法问题的路线。
走过的路,和正在走的路。
进入湖南大学 · 土木工程
高等数学 / 线性代数 / 理论力学 / 工程制图打底;熟练 AutoCAD 与 Revit。任土木2502班长。
高数AⅠ 86线代A 83第一次接触编程与 AI
系统学 Python 与数据栈,跟进 C 语言。兴趣从土木转向算法与数据。
Python 主力C 91%锁定方向:具身智能
T800 课程、MuJoCo 仿真、URDF 建模、LeRobot 行为克隆(开源项目仅 clone 观摩,非复现);同步跑通 RAG / Agent 入门案例。
MuJoCoURDFRAG转入大数据管理与应用
未留级转入工管院,学分全部带入。本学期上概率论 / 数据库,机器学习靠自学补,完成六个自学项目并上线个人网站。
SklearnPyTorch概率论第一次微调 VLA 基础模型
AutoBio 基准上修复上游代码并 LoRA 微调 π0:单卡 7.5 小时,0/6 → 18/20(90%),权重公开。从「调用模型」走到「微调模型」。
π0LoRAJAX18/20正在做的事。
按"先收拢已有、再攻方向核心"的顺序推进。状态诚实标注——在做的就是在做,规划的就是规划。
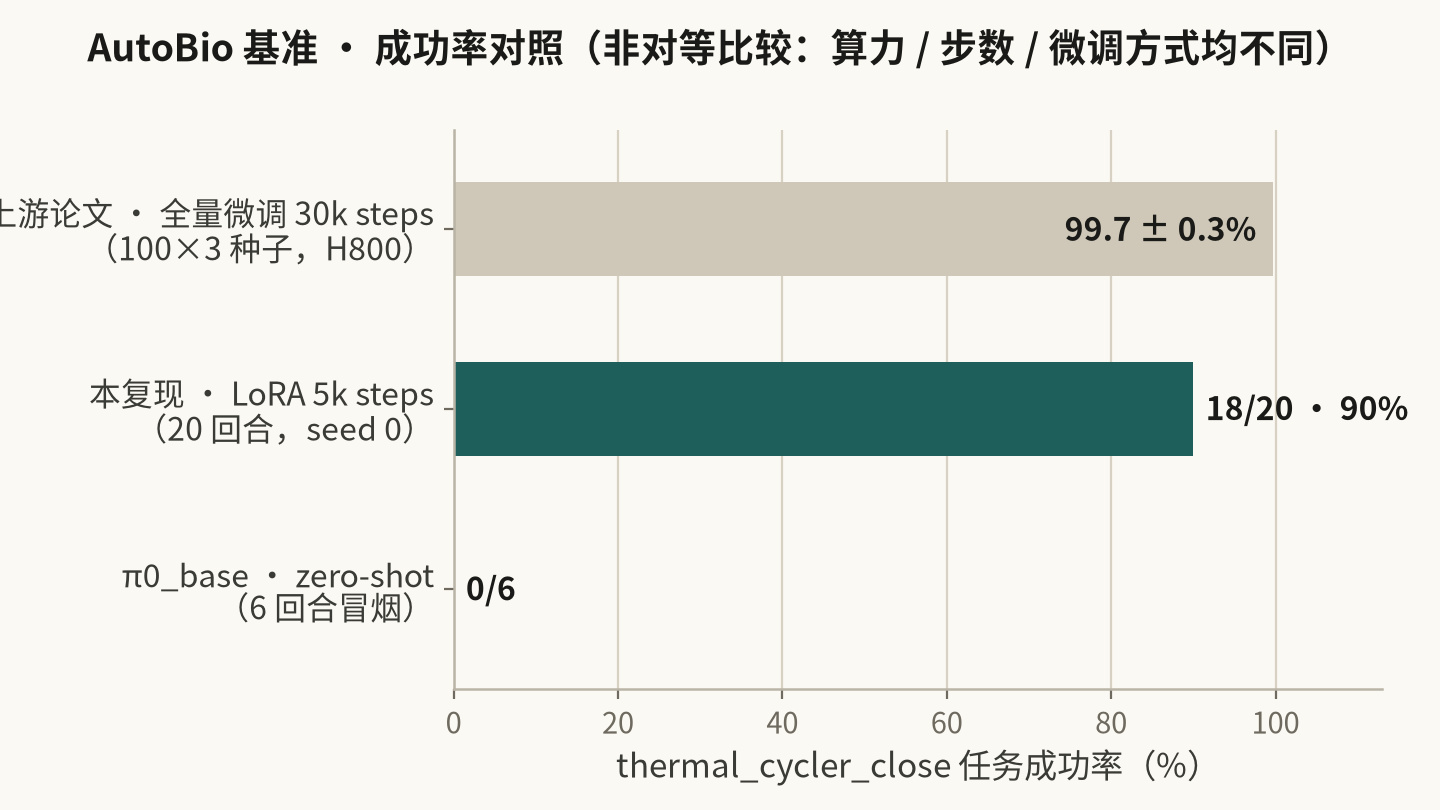 来源 · AutoBio 基准同种子评测 · 逐回合结果公开
AutoBio × π0:VLA 基础模型 LoRA 微调
已完成 · 单任务复现在 AutoBio 机器人操作基准上修复上游代码,并对 VLA 基础模型 π0 做 LoRA 微调:单张 RTX 5090 训练 7.5 小时,thermal_cycler_close 任务从 zero-shot 0/6 提升到 18/20(90%)。训练曲线、逐回合结果与 rollout 视频全部公开,可复现。
Python · JAX · openpi · π0 · LoRA · MuJoCo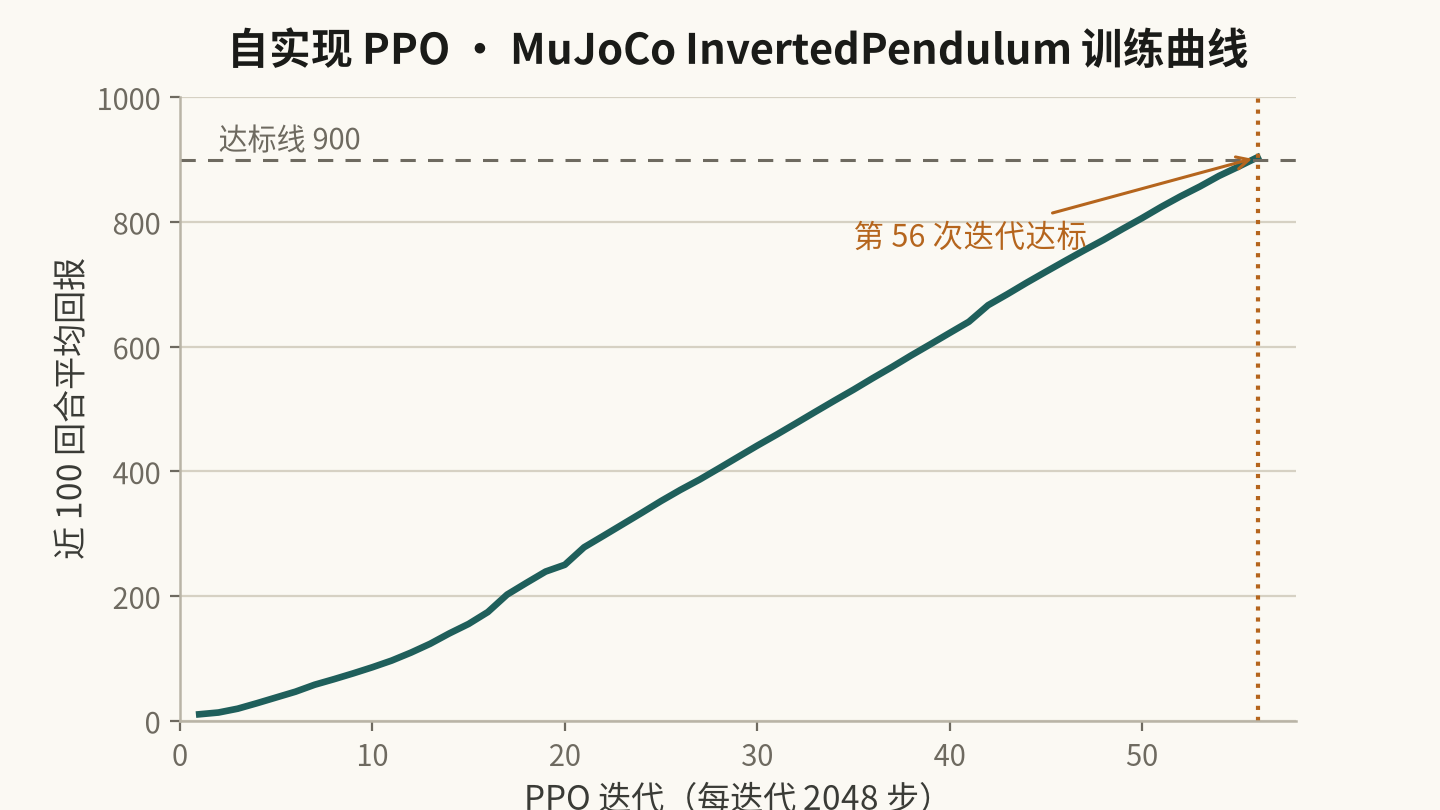 来源 · 自实现 PPO 训练日志 · 第 56 次迭代达标
纯 PyTorch 手写 DQN 与 PPO,不借助现成 RL 库;同一份 PPO 迁移到 MuJoCo 物理仿真,InvertedPendulum 复测 20/20 满分。页面里可以亲手玩 CartPole,或看训练好的策略来玩。
▶ 可交互演示 PyTorch · Double-DQN · PPO · GAE · MuJoCo 查看项目 →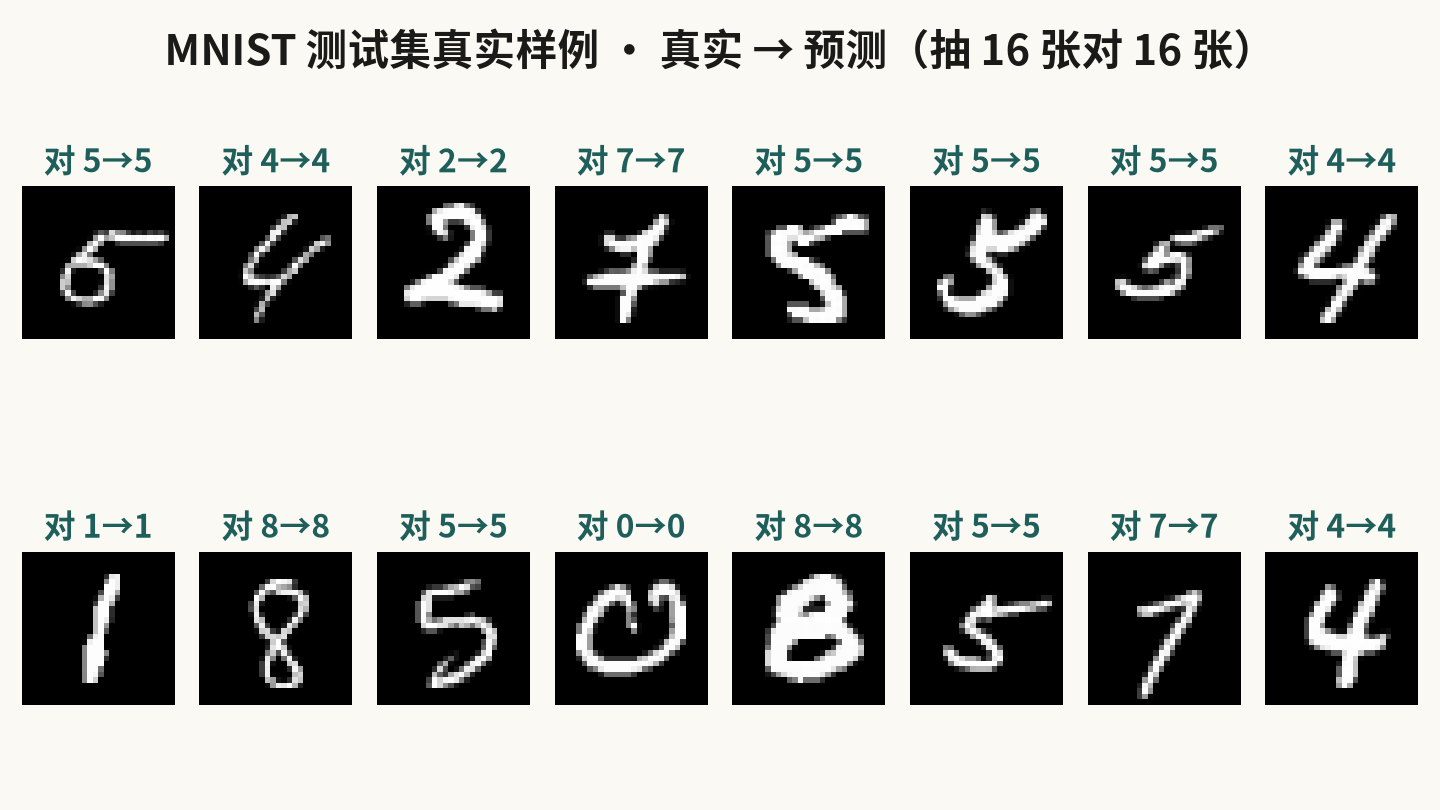 来源 · MNIST 测试集 · 模型真实预测输出
手写数字识别 · CNN
已完成PyTorch 手写小 CNN,真实 MNIST 训练到 98.9%。权重导出到浏览器:画一个数字,抬笔即识别——推理就在你本地跑。
▶ 可交互演示 Python · PyTorch · CNN · MNIST 查看项目 →
个人知识 RAG 助手
在线可答把入学以来攒下的笔记整理成 35 段语料,做自然语言问答:向量语义检索找到最相关的几段笔记,再由 DeepSeek 组织成回答。语料都是我真实学过的,问出来的也是真的。
▶ 可交互演示 Vanilla JS · bge-m3 · 向量检索 · DeepSeek 查看项目 →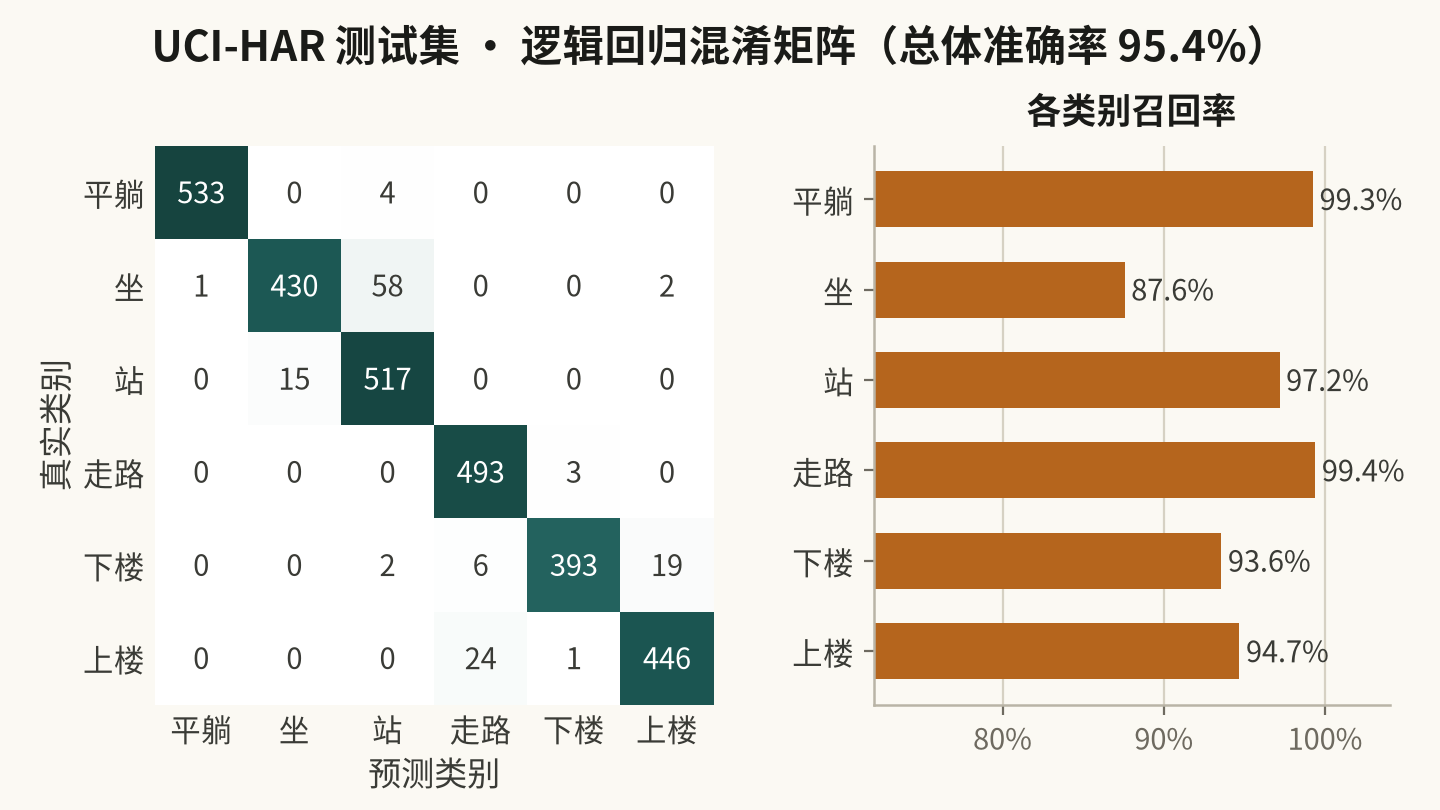 来源 · UCI-HAR 测试集 · 逻辑回归真实输出
端到端机器学习 Pipeline
已完成UCI 手机 IMU 人体活动识别(561 维特征、6 类姿态)完整流程:数据清洗 → 特征工程 → Pipeline → 交叉验证选模 → 调参 → 评估可视化 → Streamlit demo。
▶ 可交互演示 Python · Scikit-learn · Pandas · Streamlit 查看项目 →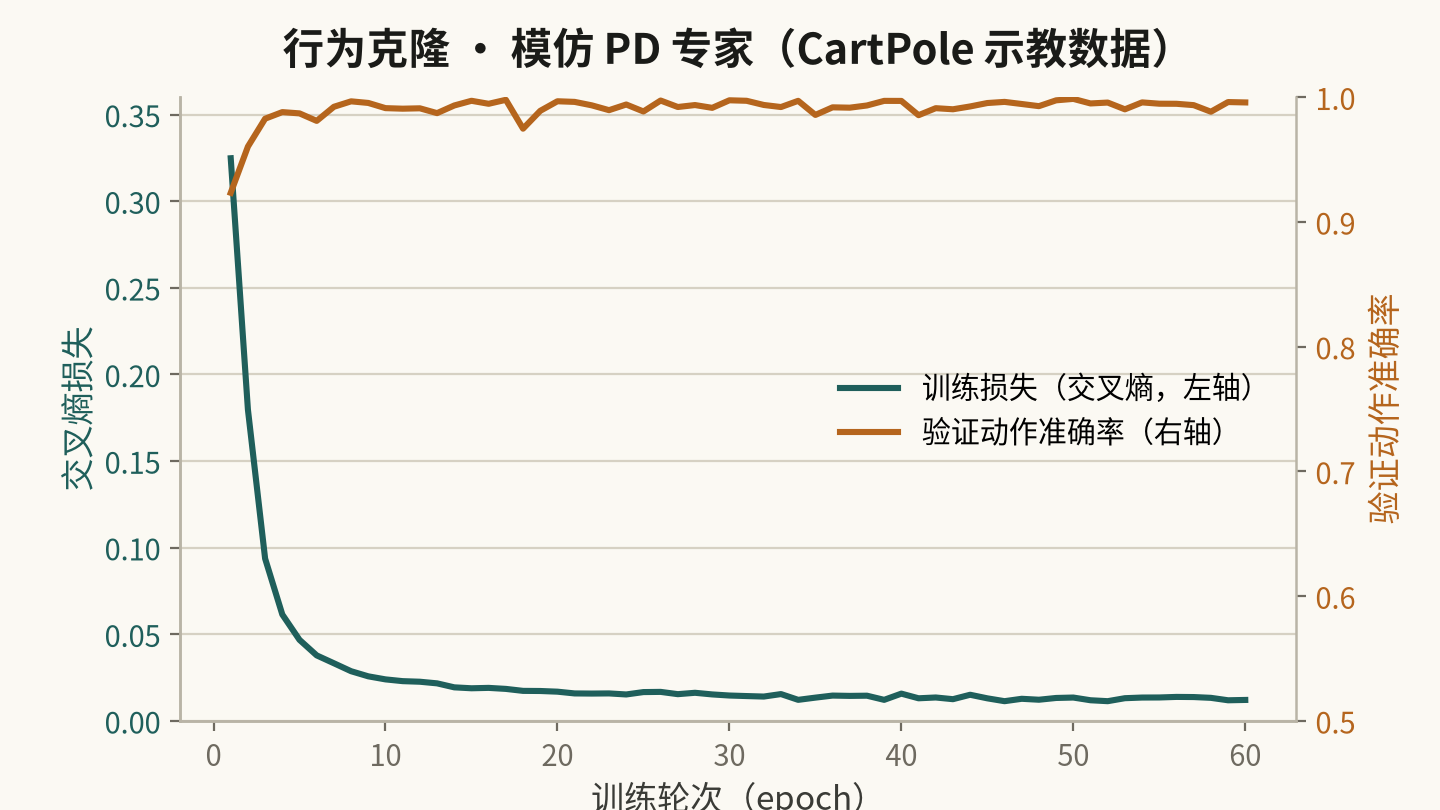 来源 · 行为克隆训练日志 · CartPole 示教数据
LeRobot 行为克隆复现
进行中PD 专家示教采集轨迹,MLP 拟合专家动作——把「学策略」变成监督模仿。验证集动作预测 99.6%,也如实记录了分布漂移这一 BC 的核心难点。
PyTorch · Behavior Cloning · Imitation Learning 查看项目 → 来源 · 自研规划器输出 · 指标与规划树一致
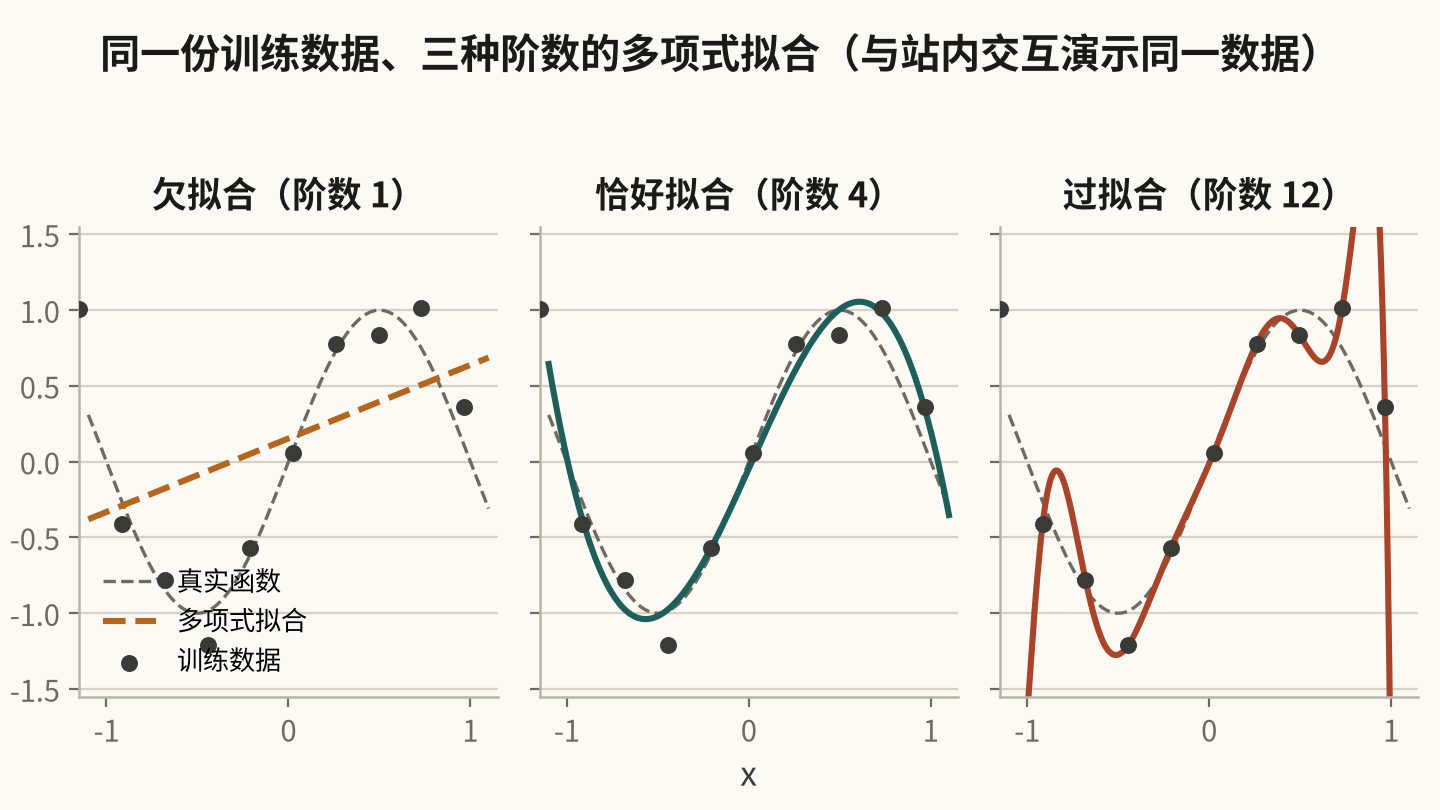 来源 · 多项式拟合实验 · 与站内交互演示同一数据
动手学深度学习 · 第一章实践
学习中线性回归(手写 SGD)、Softmax 回归、多层感知机各从零实现一遍;配一个可拖动的「欠拟合 / 过拟合」演示,实时看偏差-方差怎么此消彼长。
▶ 可交互演示 Python · PyTorch · NumPy · 从零实现 查看项目 →跑通了,就写下来。
复现过、跑得动、并且能给出原始数据和产物链接的东西才写在这里。每篇都保留口径边界——哪些结论成立、哪些不成立。
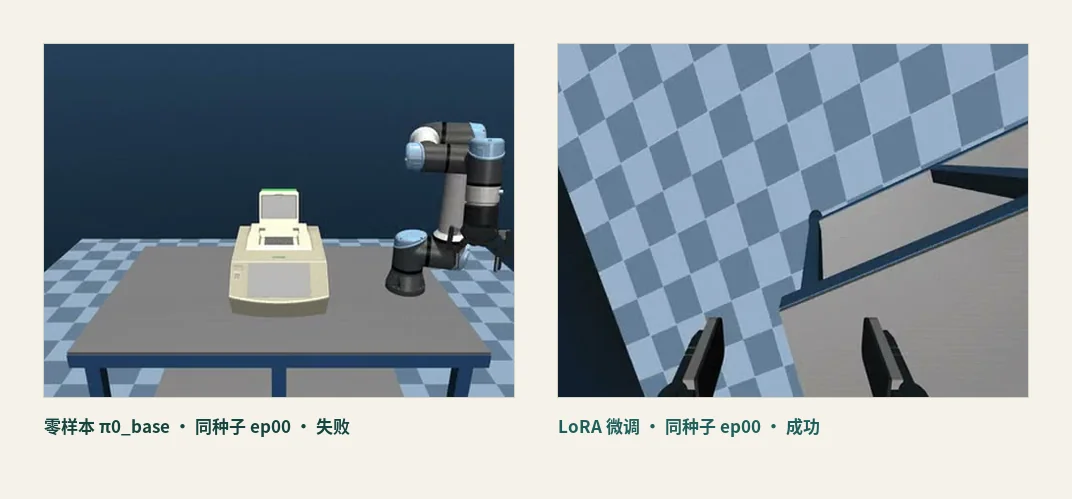 复现手记 001 · 2026.10.07
AutoBio 复现笔记:单张 RTX 5090 + 5000 步 LoRA,实验室机器人成功率从 0% 做到 90%
修复上游冻结快照里 16 个月积累的失效代码,用 LoRA 替代全参数微调把 π0 训起来,再用同种子对照证明提升来自权重本身。含 11 条踩坑实录、与上游的成本对比,以及代码/权重/评测素材的完整公开链接。
阅读全文 →
同步收录于 CSDN、知乎专栏、掘金。全部写作 →
现在站在哪里。
- 编程语言:75 / 100
- 数据结构算法:15 / 100
- 数学基础:65 / 100
- ML / DL:38 / 100
- 机器人与控制:10 / 100
- 强化学习:30 / 100
- 仿真部署:32 / 100
- 大模型 / Agent:55 / 100
具身智能适配度八轴自评(满分100)· 更新于 2026.10
编程与工程
机器学习 / 深度学习
机器人 / 仿真
数理与工程
学业记录。
湖南大学 · 大数据管理与应用(商务大数据)
2026.09 — 至今| 阶段 | 重心 | 结果 | 备注 |
|---|---|---|---|
| 大一 · 土木工程 | 数学与力学底子 | 学分加权 82.71(高数AⅠ 86 · AⅡ 80 · 线代A 83) | 全部初修 |
| 大二 · 转入大数据 | 衔接课程 + 课外自学补方向 | 课程进行中 · 2027.01 出分 | 未留级 · 学分全部带入 |
| 现在 | 概率论 / 数据库 课程 + 机器学习自学 | 进行中 | 成绩仍在爬坡 |
学分加权 82.71 来自大一的全部初修课程;转入后的课程 2027 年 1 月出分。我更看重的不是某一次的分数,而是这条轨迹能不能一直往上走。
湖南大学 · 土木工程
2025.09 — 2026.06这学期在做什么。
从「跑通」走向「微调」
按 Sklearn → PyTorch → 强化学习 → VLA 微调的顺序推进:从零手写 DQN / PPO 之后,最近在 AutoBio 基准上完成了 π0 的 LoRA 微调(18/20);用 Obsidian 知识库把学习过程沉淀成可公开的轨迹。
创新创业人才试点班(机器人方向)
11 月初综合面试。作为跨进机器人方向的一次练习。
打基础 & 前沿阅读
《动手学深度学习》从零实现 · 概率统计 · Linux 工程基础;按论文清单跟进 VLA(视觉-语言-动作)方向。
联系我。
对具身智能、机器人学习、跨专业成长有兴趣的老师或同学,欢迎通过邮箱联系。 我目前正在寻找本科阶段的科研 / 实习机会,尤其是仿真与学习算法方向。